


Tach soude robo
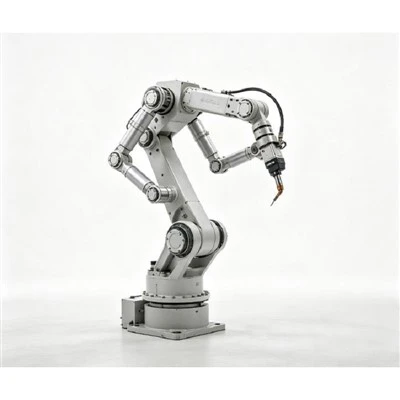
Endistriyèl Welding Robot la se yon sistèm robotik 6-aks atikile ki fèt pou gwo-presizyon, otomatik aplikasyon pou MIG, MAG, TIG, ak soude arc. Prezante yon konsepsyon sinematik versatile 6-aks, bra robo a bay kontwòl plen anplasman, woule, ak yaw nan flanbo a soude. Sa a asire pi bon oryantasyon flanbo atravè jeyometri konplèks, ki gen ladan jwenti kwen, kouti enkline, soude espasyal entèn, ak soude milti-direksyon.
Espesifikasyon teknik
|
Paramèt |
Spesifikasyon tipik / Configurable |
|
Kalite robo |
6-aks atikile robo endistriyèl |
|
Chaj robo |
100-200 kg |
|
Maksimòm Reach |
1,600-2,700 mm |
|
Pozisyon repetibilite |
Apeprè. ± 0.05–± 0.10 mm |
|
Pwosesis soude |
Soude tach rezistans (RSW) |
|
Soude zam |
Servo oswa pneumatik |
|
Kalite zam |
X-tip oswa C-tip |
|
Pwa zam soude |
Apeprè . 50–150 kg |
|
Kouran soude |
Apeprè . 8–25 kA |
|
Kapasite transfòmatè |
Apeprè . 50–160 kVA |
|
Elektwòd |
Alyaj kwiv |
|
Refwadisman elektwòd |
Dlo refwadisman kote sa nesesè |
|
Materyèl ki aplikab yo |
Kabòn asye, asye galvanised, asye pur, aliminyòm ak konbinezon apwopriye |
|
Epesè fèy tipik |
Apeprè. 0.6–3.0 mm pou chak fèy |
|
Sou entènèt jwèt Robot Controller |
Matche ak robo chwazi |
|
Kontwolè soude |
Kontwolè soude rezistans |
Avantaj teknik kle nan Robotics Spot Welding
Fòmasyon ak Plasman Nugget ki konsistan:Elimine erè pwezante moun, kenbe presizyon kowòdone egzak atravè dè milye de sik.
Redwi Fatig Operatè ak Sekirite Amelyore:Retire travayè yo nan manyen zam lou, ekspoze etensèl, ak gwo anviwònman kouran elektrik.
Kontwòl Kalite ki repete:Mikwoprosesè -kouran kontwole, fòs soude, ak fwa peze elimine varyasyon ki te koze pa zam soude manyèl yo.
Plizyè -Ang Sifas Aksè:6-aks fleksibilite pèmèt kontour 3D konplèks ak ang espasyal sere yo dwe soude nan yon sèl konfigirasyon.
Segondè efikasite pou fabrikasyon seri:Li bay tan sik rapid, previzib ak yon minimòm antretyen antretyen yon fwa pwograme ak valide.
Materyèl konpatib
Kabòn Steel / Fwad-Roule Steel:Ekselan soudabilite; paramèt estanda aplike.
Steel galvanize / kouvwi:Lajman itilize nan kò otomobil. Egzije kontwòl aktyèl egzak ak abiye elektwòd souvan pou anpeche akimilasyon zenk.
Nerjaveèi:Egzije pi ba aktyèl soude akòz pi wo rezistans elektrik; refwadisman vit diminye deformation chalè.
Alyaj aliminyòm:Egzije segondè aktyèl segondè (MFDC rekòmande), fidbak fòs egzak, ak jeyometri elektwòd espesyalize.
Tach soude eleman selilè
6-aks robo endistriyèl:Jere pwezante egzak 3D ak trajectoire chemen zam soude a.
Rezistans soude zam ak transfòmatè:Sere pil fèy la ak fòs elektwòd kontwole epi li bay gwo -kouran soude anperaj atravè jwenti a.
Kontwolè soude (revèy):Règle anplitid aktyèl la, tan soude, konte batman kè, ak peze / kenbe paramèt.
Robot Controller & HMI:Egzekite sekans mouvman, kontwole I/O sekirite, epi kowòdone kominikasyon an tan reyèl -obis jaden.
Aparèy soude koutim:Precision-lokalize ak kranpon moso yo lè l sèvi avèk broch datum ak actuators pneumatik pou kenbe aliyman jwenti repete.
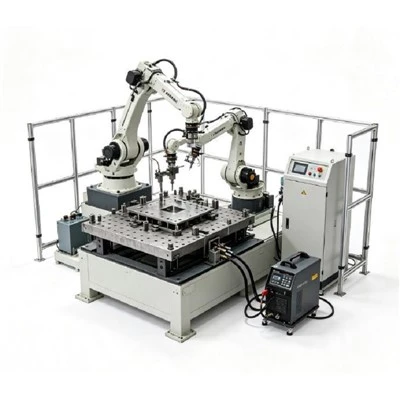
Perimèt sekirite entegre:Fèmen zòn k ap travay la ak kloti sekirite, pòt aksè anklanche, E-stop bouk, ak rido limyè optik opsyonèl.
Kijan Pwosesis Robotics Spot Welding la ap travay
Chajman pyès travay:Operatè a oswa en automatisation chaje eleman tòl anvan tout koreksyon nan aparèy la.
Precision Clamping:Pneumatic actuators kondwi lokalize broch ak kranpon an sekirite jeyometri pati a.
Verifikasyon Capteur:Pati-prezante ak kranpon-detèktè fèmen yo voye siyal konfimasyon pou kòmanse sekans lan.
Trajèktwa apwòch:Robo 6-aks rapidman deplase zam la nan premye kowòdone soude pwograme yo.
Elektwòd kranpon:Elektwòd fèmen otou pil metal la, yo aplike fòs mekanik pre-prepare.
Egzeyat aktyèl:Kontwolè a soude dife pwofil aktyèl la pwograme, fòje pepit la soude.
Kenbe & Retracte:Elektwòd rete fèmen yon ti tan anba presyon solidifye pepit la, Lè sa a, louvri.
Plizyè-Pwen Egzekisyon & Dechaje:Robo a deplase atravè tout pwen ki rete yo. Lè yo fini, kranpon yo louvri pou retire pati.
Opsyon konfigirasyon selil yo
Nou ofri plan selilè koutim ki adapte ak anprent plant ou a ak objektif pwodiksyon an:
Yon sèl-robo, yon sèl-Estasyon:Layout pri-efikas ideyal pou pwodiksyon volim mwayen-oswa gwo soude endividyèl.
Doub-Selil Indexing Estasyon:Itilize yon tab rotary 180 degre pou pèmèt chajman similtane ak soude aktif, maksimize itilizasyon robo.
Robo ak Pozisyonè Servo:Senkronize mouvman robo 6-aks ak pozisyon 1-aks oswa 2-aks pou soude pati konplèks 3D nan oryantasyon optimal.
Sistèm tras lineyè:Monte robo a sou yon aks vwayaj tè (7yèm aks) pou kouvri moso long oswa sèvi plizyè estasyon chaj.
Multi-Robo Milti-Gun Cell:Deplwaye de oswa plis robo nan yon sèl patiraj sekirite pou fè gwo -soude tach dansite sou asanble konplèks.
Antretyen
Reyalize bon jan kalite-lon tèm mande pou kenbe tout sistèm soude a, pa sèlman bra robot la:
Swen elektwòd:Konsèy Copper degrade ak djondjon sou tan. Entegre yon dresser pwent otomatik kenbe jeyometri pwent elektwòd ak dansite aktyèl la.
Kalibrasyon aparèy:Enspeksyon regilye nan lokalize broch ak sifas blocage anpeche derive dimansyon ak plase -sant nan plas.
Dlo refwadisman ak enspeksyon pneumatik:Dlo ki estab koule/tanperati ak pwòp, reglemante lè konprese yo esansyèl pou lavi transfòmatè ak fòs zam konstan.
Antretyen Prevantif woutin:Lubrifyan peryodik nan jwenti robo yo, enspeksyon nan gwo -flex segondè câbles, ak verifikasyon nan sekirite sekirite garanti maksimòm disponiblite.
FAQ
Baj popilè: tach soude robo, Lachin tach soude robo manifaktirè, faktori
On
NonPwochen
MIG/MAG soude roboOu ka renmen tou


Voye rechèch