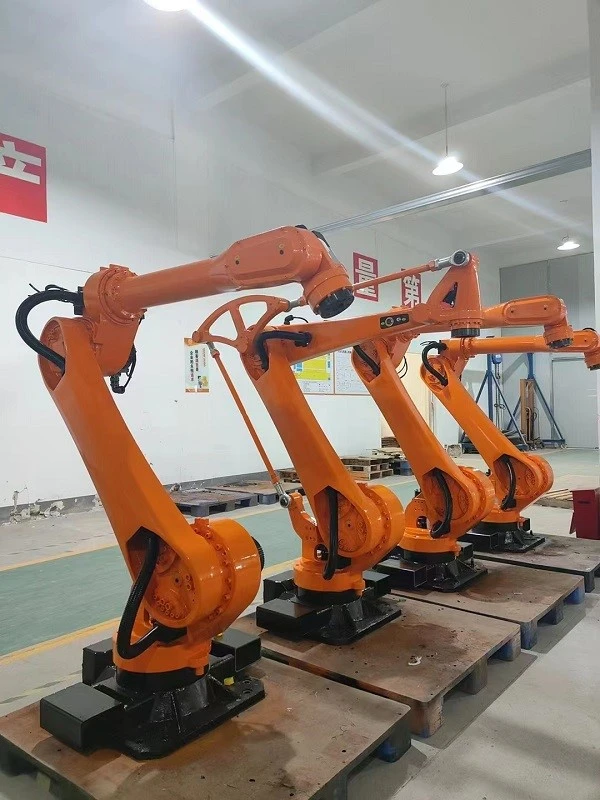
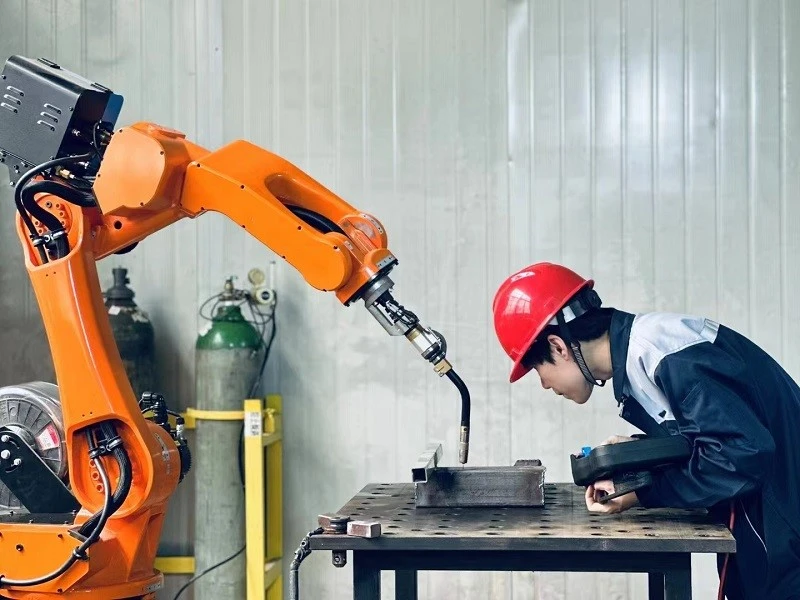
Etap prensipal yo ak metòd pou robo endistriyèl yo reyalize pwodiksyon otomatik
Aplikasyon an nan pwodiksyon otomatik pa robo endistriyèl sitou enplike etap kle sa yo ak metòd sa yo:
1. Pwogramasyon ak anviwònman: Atravè lojisyèl pwogram espesyalize, ekri pwogram aksyon pou robo, ki gen ladan paramèt anviwònman tankou trajectoire mouvman, vitès, ak fòs, pou fè yo okouran de travay espesifik yo dwe egzekite.
2. Capteur fidbak: ekipe ak detèktè divès kalite, tankou detèktè pozisyon, detèktè fòs, elatriye, jwenn enfòmasyon an tan reyèl sou anviwònman an ak estati pwòp tèt ou, konsa tankou ajiste aksyon nan yon fason apwopriye, asire presizyon ak sekirite.
3. Sistèm kontwòl: Yon sistèm kontwòl pwisan resevwa kòmandman ak kowòdone mouvman yo nan jwenti divès kalite nan robo a, avèk presizyon kontwole mouvman li yo.
4. Entegrasyon ak lòt ekipman: Kolabore ak ekipman transpò ki antoure, enstalasyon, elatriye pou fòme yon liy pwodiksyon otomatik konplè.
5. Sistèm rekonesans vizyèl: Sèvi ak teknoloji vizyon machin, robo ka rekonèt fòm, pozisyon, elatriye nan materyo, reyalize entèlijan atrab, asanble, ak lòt operasyon.
6. Koneksyon kominikasyon: Kominike ak sistèm kontwòl santral la oswa lòt robo nan faktori a, pataje done ak enstriksyon, epi reyalize operasyon an jeneral kowòdone.
7. Egzekisyon repetitif: Dapre pwogram nan ansanm ak lojik, kontinyèlman repete aksyon egzak pou reyalize pwosesis pwodiksyon otomatik ki estab ak efikas.